Vědci z ČVUT využili humanoidního robota k výzkumu dětského mozku
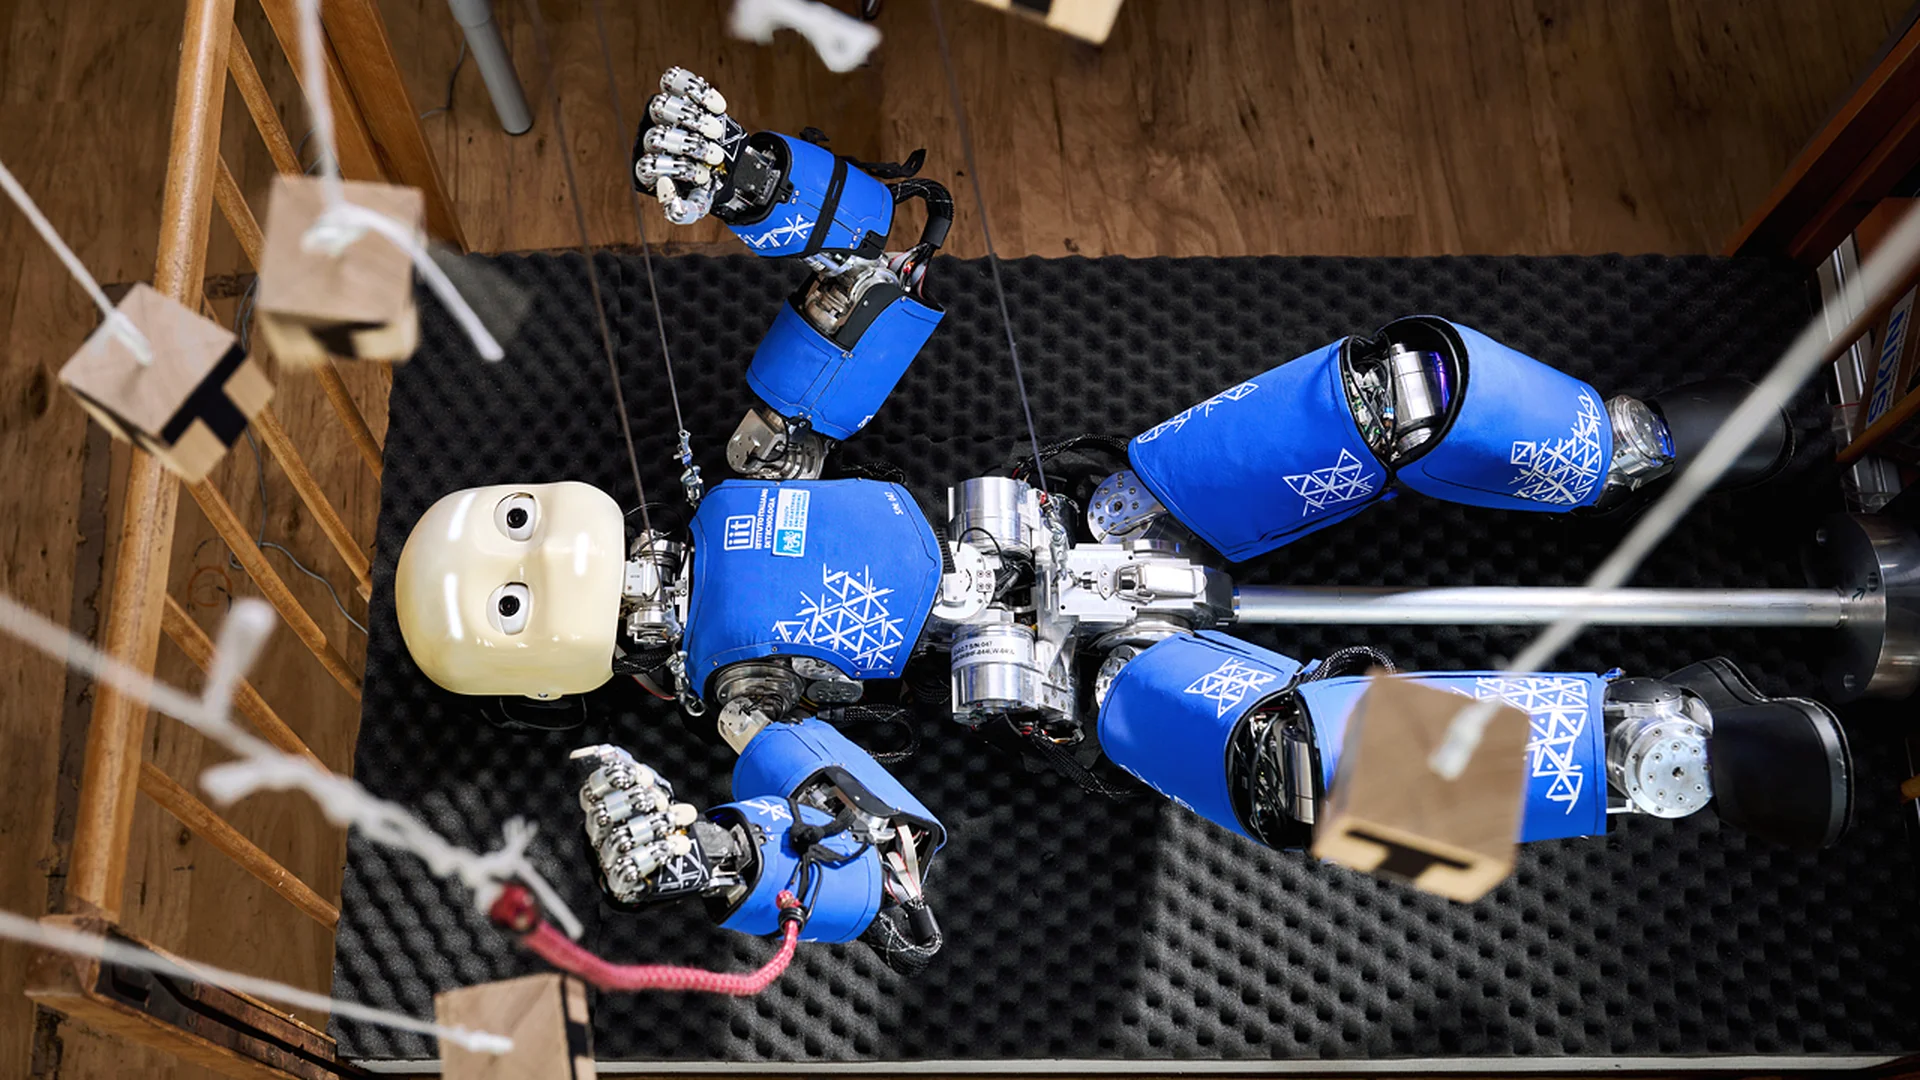
Tým odborníků z pražské FEL ČVUT spojil síly se zahraničními univerzitami a pomocí humanoidního robota iCub zkoumal, jak se malé děti učí ovlivňovat okolní svět. Výsledky publikoval prestižní vědecký časopis Science Robotics.
Mezinárodní vědecký tým, v němž figurují také zástupci Fakulty elektrotechnické ČVUT, využil pokročilého humanoidního robota k odhalení principů, na nichž stojí rané lidské poznání. Cílem odborníků nebylo naprogramovat stroj pro konkrétní praktickou úkonu, nýbrž vytvořit funkční model, který by napodobil procesy probíhající v mysli kojenců během prvních měsíců života.
Umělý mozek a objevování souvislostí
Vědecká iniciativa vychází z osvědčených psychologických postupů, konkrétně z metody známé jako mobile paradigm. V těchto experimentech bývá lidské batole v postýlce propojeno končetinou s hračkou, jejíž pohyb reaguje na dětskopisné podněty. Strojoví inženýři a neurovědci nahradili dítě robotem iCub, kterému poskytli zjednodušený výpočetní model představující jakýsi umělý mozek. Zařízení přitom nedostalo žádné instrukce o tom, která končetina ovládá hračku, a na vazbu muselo přijít samo skrze vlastní motoriku.
Základním kamenem celého systému se stala zvídavost a predikce. Stroj si vytváří odhady budoucích dějů a jakmile realita neodpovídá očekávání, nastává moment překvapení, jenž stimuluje další aktivitu. Jakmile se dotyčný vztah stane předvídatelným, pozornost umělé inteligence opadá. Odchylky v chování přitom vědci testovali i umělým vyřazováním určitých částí kódu, čímž potvrdili význam prediktivních mechanismů.
Nové poznatky pro vývojovou psychologii
Dosavadní psychologické studie často předpokládaly, že ratolesti po pochopení souvislosti začnou aktivnější končetinou hýbat častěji. Experimenty s robotem ovšem naznačují odlišnou dynamiku. Zařízení objevilo vazbu i tak, že sice končetinou pracovalo méně, avšak vysoce specifickým způsobem. Podle odborníků to znamená, že pouhý objem pohybu nemusí být jednoznačným měřítkem porozumění.
„Dítě se potřebuje naučit, které změny ve svém okolí způsobuje vlastní činností. Náš model pracuje se základními kognitivními mechanismy – predikcí, překvapením a zvídavostí. Robot očekává určitý následek svého pohybu. Když se stane něco neočekávaného, je to pro něj zajímavé a zkusí udělat podobné pohyby znovu. Právě tím se postupně učí vztah mezi svým tělem a okolním světem,“ přiblížil vedoucí Laboratoře humanoidní robotiky Matěj Hoffmann.
Výzkumníci odhadují, že podobné robotické modely pomohou objasnit nejednotné výsledky desítky let prováděných psychologických testů. Využití fyzického těla se senzory a motory totiž nabízí věrnější simulaci reálného prostředí než běžné softwarové simulace.